
 Español
 English
 Français
 Português
 Deutsch
 Italiano
Der Roboter, den ich nie zu bauen erwartet hätte: Die Evolution von Agility Robotics von ATRIAS zu Digit
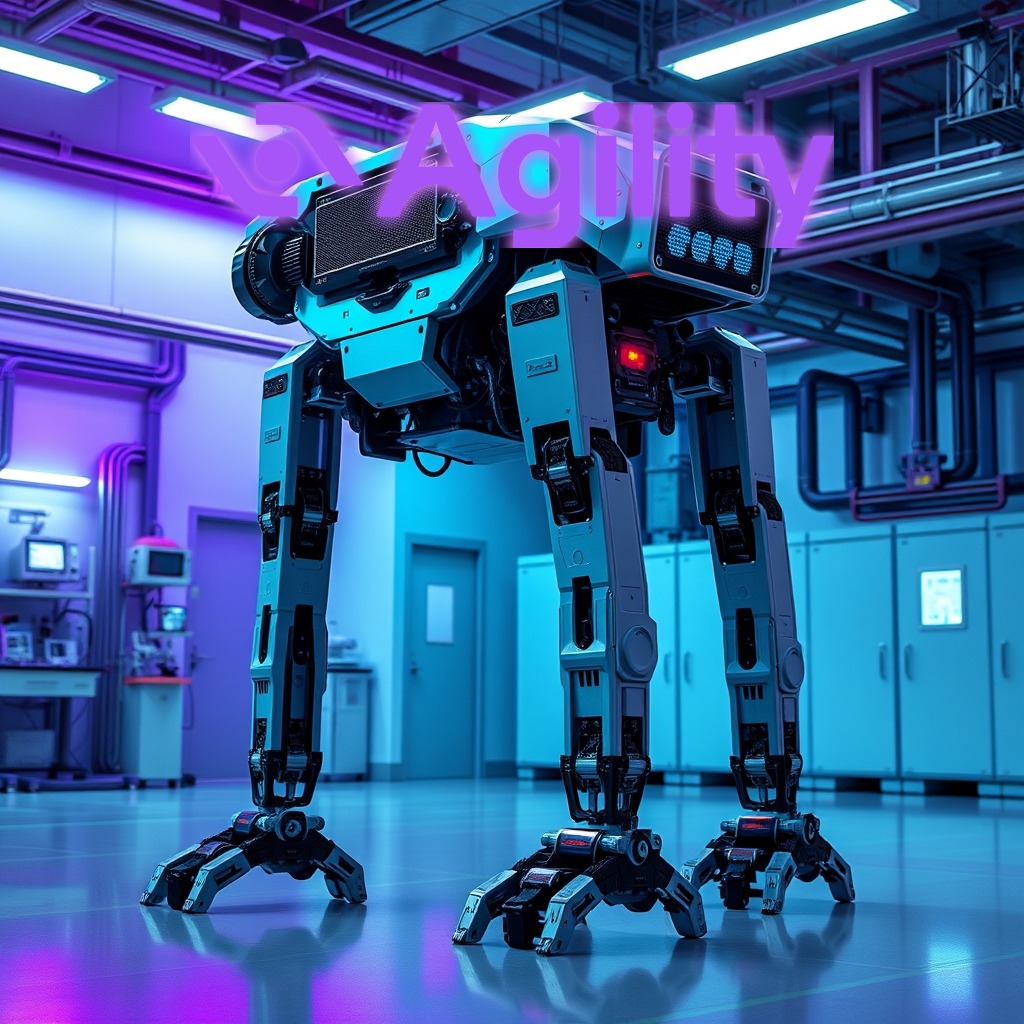 KI-generiert
1. Kontext und Kernpunkte
Die Entwicklung der humanoiden Robotik hat mit dem Launch von Digit durch Agility Robotics einen Wendepunkt erreicht. Das Unternehmen wurde ursprünglich 2015 im Laboratory for Dynamic Robotics der Oregon State University gegründet. Dieser neue industrielle Meilenstein stellt einen monumentalen Versuch dar, zehntausende humanoider Arbeitskräfte in realen Umgebungen einzusetzen, die speziell für die Handhabung schwerer Lasten und die Minderung des Fachkräftemangels bei monotonen und körperlich anstrengenden Aufgaben in modernen Lagern konzipiert sind.
Allerdings bringt dieser kommerzielle Fortschritt eine Reihe tiefgreifender technischer Kompromisse mit sich. Um den wirtschaftlichen und operativen Anforderungen der Großlogistik gerecht zu werden, priorisiert Digit Robustheit und Tragfähigkeit, wie das Heben von 23-Kilogramm-Containern auf hohe Regale, vor der natürlichen Anmut und Flüssigkeit, die die frühen akademischen Prototypen auszeichneten. Das Ergebnis ist eine robuste und voluminöse Maschine, angetrieben von einem Energiesystem, das für intensive Arbeitszyklen optimiert ist.
Dieser Bericht untersucht den technischen Weg von den ersten Modellen, die auf der Biomechanik von Federn basierten, bis zur heutigen kommerziellen Realität. Wir analysieren die Auswirkungen dieser Ingenieursentscheidungen auf das industrielle Ökosystem und bewerten die strategischen Implikationen für die Zukunft der Arbeitsautomatisierung, in der die theoretische Eleganz unweigerlich den unerbittlichen Einschränkungen der angewandten Physik und der Betriebskosten weichen muss.
2. Hervorzuhebende technische Aspekte
Die technologische Herkunft von Agility Robotics reicht bis ins Jahr 2008 zurück, einer Periode, in der an der Oregon State University grundlegende Theorien abgeleitet aus der Biomechanik entwickelt wurden. Die ursprüngliche Prämisse besagte, dass ein einfaches „Feder-Masse“-Modell, ein Körper, der von Gliedmaßen getragen wird, die mechanisch wie Federn funktionieren, theoretisch in der Lage ist, jedes Gang- und Laufmuster, das in biologischen Tierbeobachtungen zu sehen ist, getreu nachzubilden.
Um diese Hypothese in die physische Ebene zu übertragen, entwickelten die Ingenieure ATRIAS, die englische Abkürzung für „Agile Terrestrial Robot for Intelligent Autonomous Systems“, ein ironischer Verweis auf das Prinzip der systemischen Reduktion, das von theoretischen Physikern häufig verwendet wird. Architektonisch ähnelte ATRIAS einem sperrigen Haushaltsgerät auf zackigen Beinen, das strikt dazu konzipiert war, die Gültigkeit der Physik der bipedalen Fortbewegung ohne ästhetische oder kommerzielle Ambitionen zu demonstrieren.
Trotz seines rudimentären Aussehens materialisierte ATRIAS die Gründungsvision, Fortbewegung und Manipulation zu kombinieren, um mit Umgebungen zu interagieren, die von und für Menschen gestaltet wurden. Allerdings erforderte der Übergang von diesem akademischen Demonstrator physikalischer Prinzipien zu einem kommerzialisierbaren Produkt ein radikales Redesign der Ingenieursziele, weg von organischen und flüssigen Bewegungen hin zu schwereren und nutzerorientierteren mechanischen Architekturen. Das aktuelle Design von Digit spiegelt diese operative Metamorphose wider. Ausgestattet für die Handhabung von 23-Kilogramm-Containern und deren Platzierung auf hohen Regalen, integriert der Robot hochoptimierte Energiesubsysteme. Seine Batteriekonfiguration ermöglicht kontinuierliche Operationen mit einem Schnellladezyklus von nur 9 Minuten für 90 Minuten Autonomie, ein kritischer Parameter, um die Betriebssicherheit in aufeinanderfolgenden industriellen Schichten zu gewährleisten. Auf kinematischer Ebene hat die Notwendigkeit, hohe Lasten zu tragen und die strukturelle Stabilität zu wahren, dazu gezwungen, auf die natürliche Anmut zu verzichten, die die direkten Vorgänger von Digit zeigten. Die Masse und das Volumen des Chassis wurden erheblich erhöht, um die erforderlichen Drehmomente bei der Handhabung schwerer Güter zu tragen, was die Kluft zwischen der theoretischen Eleganz bioinspirierter Modelle und den harten Anforderungen der Fertigungsingenieurswesen verdeutlicht.
3. Auswirkungen auf die Branche
Die massive Einführung von Plattformen wie Digit verändert die wirtschaftliche Gleichung der globalen Lieferkette und der Lagerlogistik grundlegend. Angesichts des chronischen Mangels an Personal, das bereit ist, körperlich erschöpfende, repetitive oder ergonomisch schädliche Arbeiten auszuführen, wird die humanoiden Automatisierung von einer experimentellen Forschungsrichtung zu einer Kapitalinvestition mit Fokus auf operative Effizienz.
Logistik- und E-Commerce-Unternehmen stehen vor einem Szenario, in dem die Integration robotischer Arbeitskräfte im großen Maßstab verspricht, die Kosten für Personalfluktuation, Arbeitsunfälle und die Einschränkungen kontinuierlicher menschlicher Schichten zu mindern. Die Fähigkeit von Digit, in bestehenden Infrastrukturen zu operieren, die für Menschen konzipiert sind, von engen Gängen bis hin zu hohen Regalen, eliminiert die Notwendigkeit, die physischen Anlagen neu zu gestalten und reduziert die Kosten für die Technologieadoption drastisch.
Allerdings wirft dieser massive Einsatz erhebliche Herausforderungen in Bezug auf Systemintegration und Flottenmanagement auf. Lagerbetreiber müssen Softwareplattformen implementieren, die in der Lage sind, heterogene Flotten autonomer mobiler Roboter und bipedaler humanoider Systeme zu koordinieren. Die mechanische Zuverlässigkeit und die Haltbarkeit der Komponenten unter Bedingungen kontinuierlicher Belastung werden zu kritischen kommerziellen Metriken, um die Rendite zu rechtfertigen. Darüber hinaus erlebt der Markt für Servicerobotik eine klare Zweiteilung: Auf der einen Seite akademische Entwicklungen, die sich auf Geschicklichkeit und biomimetische Flüssigkeit konzentrieren; auf der anderen Seite kommerzielle Produkte, die strikt auf Rentabilität, Tragfähigkeit und strukturelle Robustheit ausgerichtet sind. Die Priorisierung der Nützlichkeit vor der kinematischen Ästhetik setzt den Reifegrad der Branche.
4. Marktperspektiven
Branchenanalysten sind sich einig, dass der Schritt von Agility Robotics von akademischen Prototypen hin zu einem massiven kommerziellen Einsatz das klassische Dilemma zwischen wissenschaftlicher Perfektion und Produktvitalität illustriert. Die technische Gemeinschaft erkennt an, dass der Bau eines Roboters, der die Eleganz der menschlichen Bewegung in unstrukturierten Umgebungen repliziert, eine faszinierende Herausforderung ist, aber der Bau eines Roboters, der sofortigen wirtschaftlichen Wert generiert, unvermeidbare pragmatische Kompromisse erfordert.
Aus strategischer Perspektive entspricht die Entscheidung, das Design von Digit auf die Handhabung schwerer Lasten und operative Widerstandsfähigkeit auszurichten, einem dringenden, ungedeckten Bedarf im industriellen Sektor. Verschiedene Experten weisen darauf hin, dass Unternehmen humanoide Roboter nicht wegen ihrer Anmut beim Gehen kaufen, sondern wegen ihrer Fähigkeit, spezifische Aufgaben zuverlässig, Schicht für Schicht, ohne Leistungsabfall auszuführen.
Dennoch wird vor den reputationsbedingten Risiken und der sozialen Akzeptanz von voluminösen Industrierobotern gewarnt, die in der Nähe von Menschen operieren. Die Mensch-Roboter-Interaktion in geteilten Räumen erfordert strenge Standards für funktionale Sicherheit, Redundanz in den Wahrnehmungssystemen und absolute Vorhersehbarkeit in den kinetischen Verhaltensweisen der Maschine. Die strategischen Empfehlungen für Organisationen, die die Einführung dieser Technologien bewerten, schlagen einen schrittweisen Ansatz vor: Pilottests in kontrollierten Umgebungen starten, Metriken für vorausschauende Wartung bewerten und eine robuste Energie-Ladeinfrastruktur sicherstellen, die die anspruchsvollen Betriebszyklen von Plattformen wie Digit unterstützt.
5. Nächste Schritte
Der Zeitrahmen für die kommerzielle humanoiden Robotik wird durch klare Phasen der technologischen Reifung und des operativen Einsatzes projiziert:
| Zeitphase | Erwarteter technologischer Meilenstein | Marktziel |
|---|---|---|
| Kurzfristig (2026, 2027) | Ersteinsatz von Pilotflotten in Logistikzentren, optimiert für die Validierung von Last und Widerstandsfähigkeit. | Demonstration der operativen ROI und Zuverlässigkeit in kontrollierten Umgebungen. |
| Mittelfristig (2028, 2030) | Optimierung der Schnellladesysteme und Verbesserung der Autonomie der elektromechanischen Aktoren. | Massive Expansion des Robotparks in Lagern und leichten Fertigungsanlagen. |
| Langfristig (Nach 2030) | Evolution hin zu hybriden Architekturen, die industrielle Robustheit mit größerer kinematischer Anpassungsfähigkeit kombinieren. | Einführung von Humanoiden in komplexe Sektoren außerhalb der traditionellen Logistik (Bauwesen und Dienstleistungen). |
Während die Batterietechnologie voranschreitet und Techniken des Reinforcement Learning tiefer in die Motorsteuerung integriert werden, können die zukünftigen Nachfolger von Digit einen Teil der in dieser ersten Phase der Industrialisierung verlorenen Agilität und Flüssigkeit zurückgewinnen und die Lücke zwischen kommerzieller Effizienz und der Eleganz der natürlichen Bewegung schließen.
6. Schlussfolgerung und Bewertung
Die Entwicklung von Digit symbolisiert den Moment, in dem die humanoiden Robotik das Terrain der akademischen Spekulation verlässt und sich voll in die globale Industriewirtschaft integriert. Obwohl das Endergebnis erheblich von den anfänglichen Träumen abweicht, Maschinen mit der biologischen Anmut lebender Wesen zu bauen, ist der praktische Einfluss dieses pragmatischen Ingenieurswesens unbestreitbar.
Organisationen, die die nächste Ära der Automatisierung führen wollen, müssen verstehen, dass die Einführung der humanoiden Robotik kein ästhetisches technologisches Übungsfeld ist, sondern eine strukturelle Transformation der Arbeitskraft. Die aktuelle strategische Notwendigkeit besteht darin, die Leistungserwartungen mit einem realistischen Verständnis der physischen und mechanischen Einschränkungen der aktuellen Systeme in Einklang zu bringen und den Boden für eine produktive und sichere Zusammenarbeit zwischen Menschen und Maschinen vorzubereiten.






