
 Español
 English
 Français
 Português
 Deutsch
 Italiano
La nueva mano del robot Atlas desafía los diseños antropomórficos: ¿el fin de la estética humana en la robótica industrial?
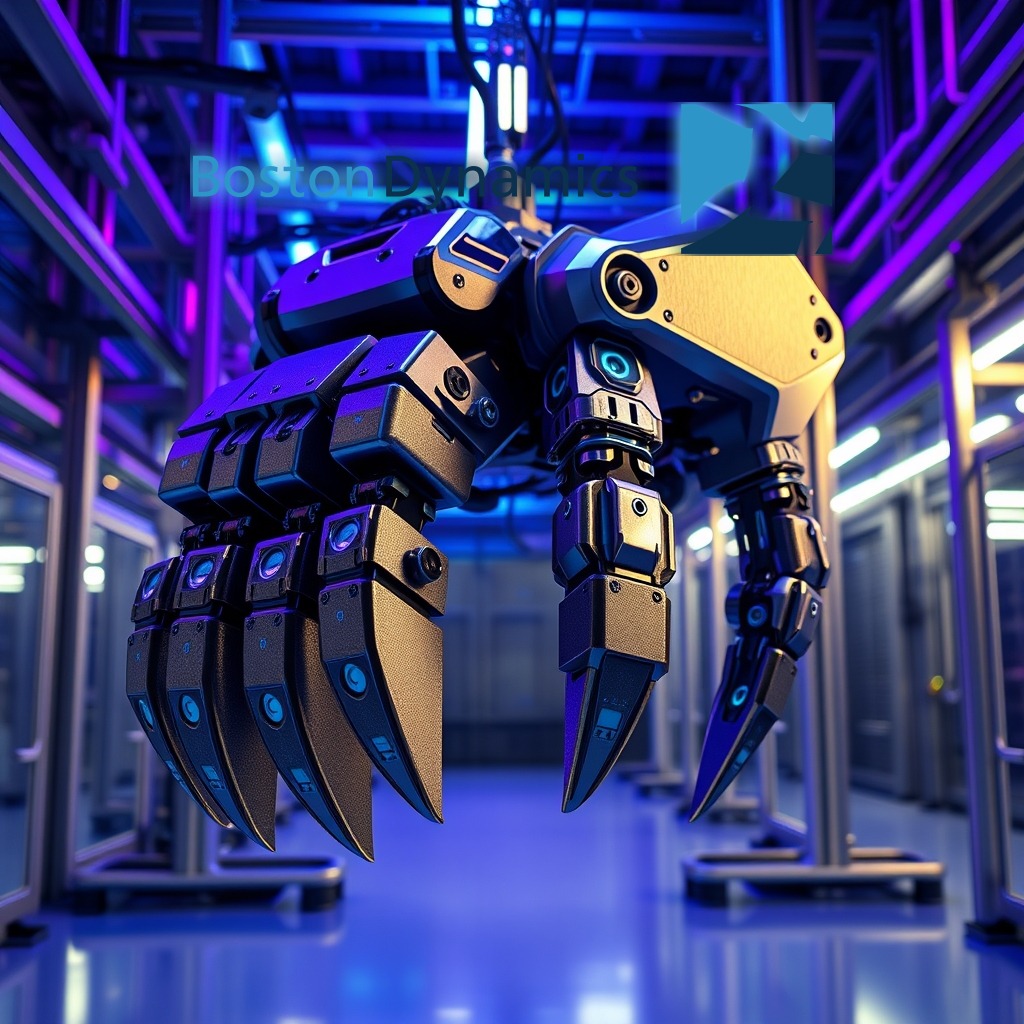 Generada con IA
1. Resumen Ejecutivo
La industria de la robótica humanoide se encuentra en una encrucijada filosófica y de ingeniería. Durante años, los laboratorios de investigación y las empresas emergentes han priorizado la creación de manos artificiales que imitan con precisión asombrosa la anatomía, la flexibilidad y la apariencia de las manos humanas. Estos apéndices estilizados, aunque capaces de realizar proezas de manipulación que rozan la ciencia ficción en entornos controlados, arrastran una vulnerabilidad estructural endémica. Hoy, Boston Dynamics ha marcado un punto de inflexión al anunciar un rediseño completo de la mano para su robot Atlas, abandonando la ilusión antropomórfica en favor de una arquitectura industrial robusta, fiable y orientada a la producción masiva.
Este movimiento transforma preguntas que antes se pasaban por alto en prioridades absolutas: ¿cómo se puede construir un efector final que satisfaga las necesidades operativas de la automatización industrial, manteniendo al mismo tiempo un coste de producción eficiente y una resistencia a largo plazo? Mientras que los diseños anteriores de tres dedos del robot Atlas permitían operaciones sobrehumanas pero estaban limitados a entornos de investigación, la nueva iteración busca cruzar la frontera hacia el mundo real. Para las empresas que evalúan la adopción de la automatización avanzada, este cambio de paradigma redefine las expectativas sobre lo que debe ser un robot comercializable.
Este informe de investigación analiza los compromisos subyacentes en el diseño de efectores robóticos, contrasta la estética con la funcionalidad industrial y examina las implicaciones económicas y estratégicas de fabricar hardware capaz de sobrevivir a las duras condiciones de la manufactura y la logística global, distanciándose de las meras demostraciones tecnológicas de laboratorio.
2. Análisis Técnico Profundo
El diseño de una mano robótica representa uno de los compromisos más implacables en la ingeniería moderna. Como señala la propia experiencia en el sector, no existe una solución perfecta: cada decisión de diseño exige sacrificar algo. Al intentar comprimir los actuadores, los sensores de fuerza, el cableado y los mecanismos de transmisión necesarios para replicar la funcionalidad completa de una mano humana dentro de un factor de forma idéntico, los ingenieros se enfrentan a un callejón sin salida físico que resulta en componentes extremadamente frágiles, prohibitivamente caros, o ambos factores simultáneamente.
Las manos altamente humanoides que pueblan los catálogos de numerosas empresas de robótica actual generan fascinación. Ver a estas máquinas manipular objetos con una gracia esbelta y movimientos fluidos es un logro técnico indudable. Sin embargo, este rendimiento excepcional suele limitarse a demostraciones controladas. En el mundo real, donde el polvo, las vibraciones, los impactos y los ciclos de trabajo continuos de 24 horas ponen a prueba el hardware, estas estructuras complejas fallan con demasiada frecuencia. La miniaturización extrema de los componentes internos compromete la disipación térmica y la resistencia mecánica ante cargas de trabajo pesadas.
En contraste, la nueva mano implementada en el robot Atlas adopta un enfoque pragmático que prioriza la simplicidad mecánica y la durabilidad. Aunque estéticamente pueda parecer tosca o aparatosa en comparación con las copias mecánicas estilizadas de la anatomía humana, su arquitectura está concebida para soportar las exigencias de la producción en masa en decenas o cientos de unidades. Al prescindir de la obligación de imitar la forma biológica, los ingenieros de Boston Dynamics han optimizado la distribución de esfuerzos, simplificado las cadenas cinemáticas y reducido los puntos potenciales de fallo mecánico.
Este cambio técnico implica una separación conceptual entre la forma y la función en la robótica móvil. Durante décadas, la imitación de la morfología humana se consideró un requisito indispensable para operar en entornos diseñados por y para personas. No obstante, la experiencia acumulada demuestra que los efectores finales no necesitan tener cinco dedos separados ni una palma flexible para ejecutar tareas de sujeción, transporte o ensamblaje con eficacia industrial. De hecho, diseños alternativos pueden superar la destreza humana en dominios específicos de carga y resistencia al desgaste.
La transición de prototipos de investigación a productos escalables exige repensar los procesos de manufactura de las propias piezas robóticas. Una mano compleja con cientos de piezas móviles mecanizadas con tolerancias microscópicas es incompatible con líneas de montaje de alto volumen. El nuevo diseño de Atlas apunta hacia componentes más fáciles de integrar, calibrar y reemplazar, reduciendo drásticamente los costes de mantenimiento operativo durante el ciclo de vida del robot en instalaciones industriales.
Asimismo, la integración del control de fuerza y tacto se beneficia de una estructura menos recargada. Con menos articulaciones redundantes y una mayor rigidez torsional, los algoritmos de control de comportamiento robótico pueden interpretar con mayor precisión la retroalimentación de los sensores sin el ruido inducido por la flexión de estructuras excesivamente delicadas. Esto se traduce en una manipulación más predecible y segura cuando se interactúa con objetos pesados o de geometría irregular.
En última instancia, la ingeniería de esta nueva mano demuestra que la madurez de una tecnología se mide por su capacidad para resolver problemas prácticos de fiabilidad y coste, más que por su habilidad para generar asombro visual. Mientras que los diseños hiperrealistas seguirán teniendo un espacio en la investigación avanzada y la exploración de límites conceptuales, la aplicación industrial masiva demanda una robustez física incuestionable.
| Característica | Manos Antropomórficas Tradicionales | Nuevo Diseño Industrial de Atlas |
|---|---|---|
| Enfoque principal | Imitación anatómica y estética | Fiabilidad, robustez y manufacturabilidad |
| Complejidad mecánica | Muy alta (múltiples articulaciones y actuadores) | Optimizada para reducir puntos de fallo |
| Escalabilidad de producción | Baja (componentes frágiles y costosos) | Alta (orientada a producción en masa) |
| Entorno de operación óptimo | Laboratorios, investigación y demostraciones | Entornos industriales reales y líneas de producción |
| Resistencia al desgaste | Limitada por la fragilidad estructural | Alta tolerancia a ciclos de trabajo continuos |
3. Impacto en la Industria y Consecuencias en el Mercado
La decisión de priorizar la viabilidad industrial sobre la mimetización humana en un componente tan crítico como la mano del robot Atlas envía una señal inequívoca a todo el ecosistema de la robótica humanoide. Durante los últimos años, el mercado ha estado dominado por una carrera armamentística estética, donde numerosas empresas emergentes competían por mostrar robots capaces de realizar acciones delicadas con manos de apariencia casi orgánica. Este enfoque publicitario ha generado expectativas elevadas, pero también ha enmascarado las dificultades insostenibles asociadas con la durabilidad de dichos sistemas.
Para las empresas que planean integrar la automatización humanoide en sus cadenas de suministro, almacenes o plantas de ensamblaje, la prioridad absoluta no es la elegancia visual del robot, sino el retorno de la inversión y la continuidad operativa. Un robot que se detiene con frecuencia debido a fallos en sus delicados efectores finales representa un pasivo financiero inaceptable. Al ofrecer una mano diseñada específicamente para ser resistente y rentable a escala, se eliminan barreras críticas para la adopción comercial masiva.
Este cambio estratégico también impacta en la cadena de suministro de componentes robóticos especializados. La fabricación de actuadores, reductores y sensores adaptados a formas no humanas pero altamente eficientes abre nuevas oportunidades para los proveedores industriales tradicionales. En lugar de depender de mecanismos hiper-personalizados y artesanales, la industria puede avanzar hacia componentes estandarizados que reduzcan el coste unitario global de los robots humanoides.
Asimismo, las empresas de software de control de comportamiento robótico deberán adaptarse a esta transición. Los algoritmos entrenados para manejar geometrías de manos altamente complejas y redundantes tendrán que ser reorientados hacia efectores más directos, optimizando la planificación de trayectorias y la fuerza de agarre para configuraciones mecánicas simplificadas pero sumamente potentes.
4. Perspectivas de Expertos y Análisis Estratégico
El consenso entre los analistas del sector industrial indica que la robótica humanoide ha superado su fase puramente especulativa para adentrarse en el terreno de la validación económica. Los expertos señalan que el diseño de hardware robótico siempre ha sido un ejercicio de equilibrio implacable entre el rendimiento idealizado y las limitaciones físicas de la fabricación. Pretender replicar la perfección biológica de la mano humana mediante motores y cables en miniatura ha demostrado ser un callejón sin salida económico para la producción en masa.
Desde una perspectiva estratégica, la evolución observada en el diseño de Atlas sugiere que la forma física de los robots en entornos industriales tenderá a distanciarse de la anatomía humana siempre que la función lo requiera. Así como los vehículos autónomos no imitan el caminar de los animales, los robots cuadrúpedos o bípedos destinados al trabajo pesado adoptan morfologías optimizadas para la eficiencia energética y la estabilidad estructural. Las manos no son una excepción a esta regla de diseño funcional.
Se recomienda a las organizaciones que evalúan la incorporación de robots humanoides en sus operaciones adoptar un criterio de selección basado en métricas de fiabilidad operativa (como el tiempo medio entre fallos) en lugar de dejarse guiar por demostraciones de destreza en entornos controlados. La madurez de un proveedor se demuestra en su capacidad para garantizar que el hardware pueda operar durante miles de horas sin intervenciones de mantenimiento imprevistas.
5. Hoja de Ruta Futura y Predicciones
A corto plazo, es probable que presenciemos una polarización en el mercado de la robótica humanoide. Por un lado, las empresas centradas en la investigación académica y en demostraciones conceptuales continuarán apostando por manos hiper-miméticas para explorar los límites de la destreza fina. Por otro lado, los fabricantes orientados al mercado industrial masivo seguirán el camino de la simplificación y la robustez estructural, priorizando la durabilidad por encima del parecido anatómico.
A mediano plazo, entre los próximos tres y cinco años, se espera que los despliegues comerciales de robots humanoides en almacenes y plantas de manufactura se inclinen abrumadoramente hacia diseños de efectores finales pragmáticos y modulares. La capacidad de intercambiar rápidamente herramientas o manos especializadas según la tarea requerida superará la necesidad de contar con una mano universal frágil.
A largo plazo, la convergencia entre la inteligencia artificial y la robótica física permitirá que los sistemas operativos de los robots compensen cualquier limitación morfológica mediante estrategias de manipulación adaptativas. El software aprenderá a utilizar herramientas y superficies de contacto no convencionales con una eficacia que hará irrelevante la necesidad de replicar fielmente la anatomía humana.
6. Conclusión y Valoración del Robot Atlas y su Nuevo Diseño
El rediseño de la mano del robot Atlas representa un hito fundamental que trasciende la mera actualización de componentes mecánicos, marcando la maduración definitiva de la robótica humanoide hacia los estándares rigurosos de la producción industrial masiva. Al abandonar el callejón sin salida de la imitación anatómica frágil, Boston Dynamics establece un precedente técnico sobre la primacía de la fiabilidad, la durabilidad y la eficiencia de costes frente a la mera estética antropomórfica en entornos de alta exigencia operativa.
Esta evolución consolida el tránsito del laboratorio a la línea de ensamblaje real, demostrando que el futuro de la automatización avanzada reside en la arquitectura funcional orientada a resultados y no en el mimetismo biológico. Con este movimiento estratégico, el robot Atlas redefine los parámetros de adopción comercial para el sector, obligando a toda la industria a reevaluar sus prioridades de diseño en favor de la robustez física y la rentabilidad a largo plazo.

