
 Español
 English
 Français
 Português
 Deutsch
 Italiano
La nuova mano del robot Atlas sfida i design antropomorfi: la fine dell'estetica umana nella robotica industriale?
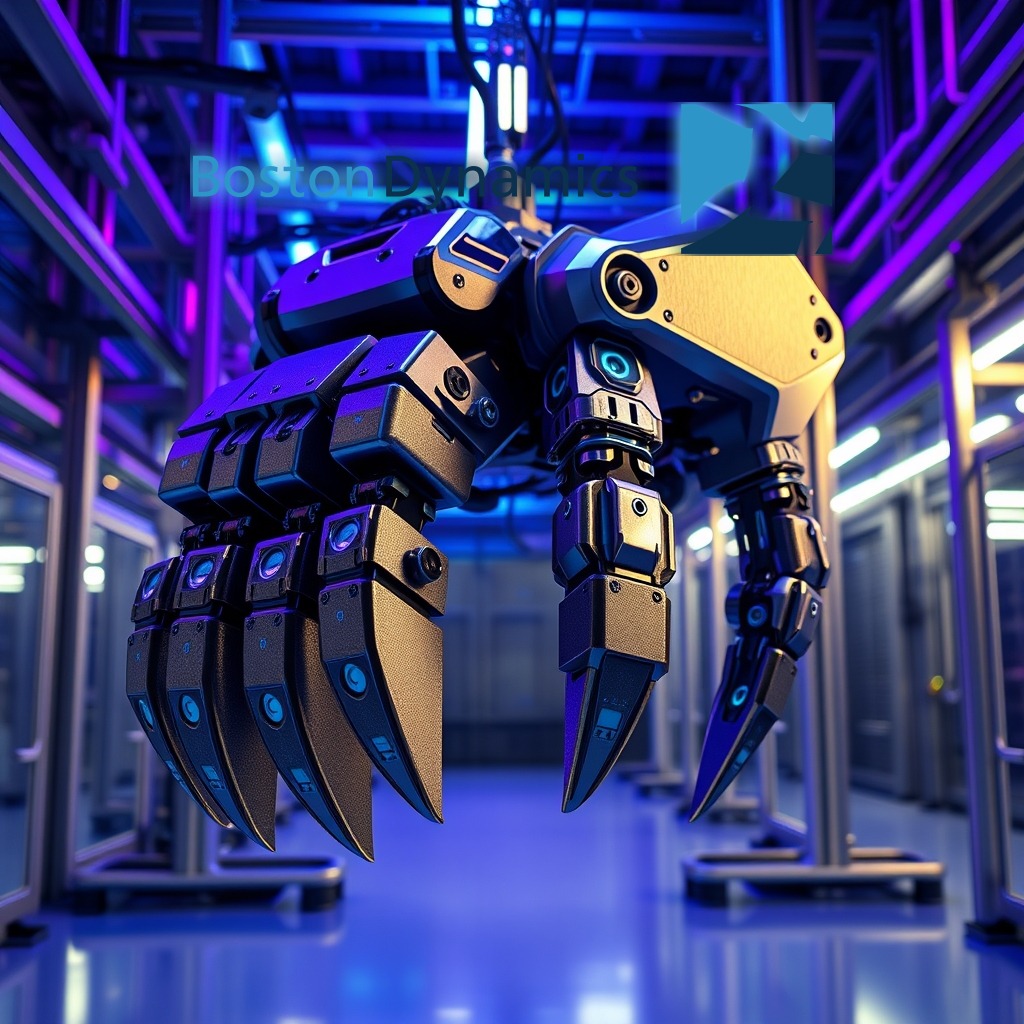 Generata da IA
1. Sintesi Esecutiva
L'industria della robotica umanoide si trova a un crocevia filosofico e ingegneristico. Per anni, i laboratori di ricerca e le startup hanno dato priorità alla creazione di mani artificiali che imitano con precisione sorprendente l'anatomia, la flessibilità e l'aspetto delle mani umane. Queste appendici stilizzate, sebbene capaci di compiere prodezze di manipolazione che sfiorano la fantascienza in ambienti controllati, si portano dietro una vulnerabilità strutturale endemica. Oggi, Boston Dynamics ha segnato un punto di svolta annunciando una completa riprogettazione della mano per il suo robot Atlas, abbandonando l'illusione antropomorfa a favore di un'architettura industriale robusta, affidabile e orientata alla produzione di massa.
Questo movimento trasforma in priorità assolute questioni che in precedenza venivano trascurate: come si può costruire un effetto finale che soddisfi le esigenze operative dell'automazione industriale, mantenendo al contempo un costo di produzione efficiente e una resistenza a lungo termine? Mentre i precedenti design del robot Atlas consentivano operazioni avanzate ma erano limitati ad ambienti di ricerca, la nuova iterazione mira a varcare il confine verso il mondo reale. Per le aziende che valutano l'adozione dell'automazione avanzata, questo cambio di paradigma ridefinisce le aspettative su ciò che dovrebbe essere un robot commercializzabile.
Questo rapporto di ricerca analizza i compromessi sottostanti nella progettazione degli effettori robotici, contrappone l'estetica alla funzionalità industriale ed esamina le implicazioni economiche e strategiche della produzione di hardware in grado di sopravvivere alle dure condizioni della manifattura e della logistica globale, prendendo le distanze dalle semplici dimostrazioni tecnologiche di laboratorio.
2. Dettagli Tecnici
La progettazione di una mano robotica rappresenta uno dei compromessi più implacabili dell'ingegneria moderna. Come sottolinea l'esperienza stessa nel settore, non esiste una soluzione perfetta: ogni decisione di progettazione richiede di sacrificare qualcosa. Nel tentativo di comprimere gli attuatori, i sensori di forza, il cablaggio e i meccanismi di trasmissione necessari per replicare la piena funzionalità di una mano umana all'interno di un fattore di forma identico, gli ingegneri si scontrano con un vicolo cieco fisico che si traduce in componenti estremamente fragili, proibitivamente costosi, o entrambi i fattori contemporaneamente.
Le mani altamente umanoidi che popolano i cataloghi di numerose aziende di robotica attuali generano fascino. Vedere queste macchine manipolare oggetti con una grazia slanciata e movimenti fluidi è un indubbio risultato tecnico. Tuttavia, queste prestazioni eccezionali sono solitamente limitate a dimostrazioni controllate. Nel mondo reale, dove polvere, vibrazioni, impatti e cicli di lavoro continui mettono alla prova l'hardware, queste strutture complesse falliscono troppo spesso. La miniaturizzazione estrema dei componenti interni compromette la dissipazione termica e la resistenza meccanica di fronte a carichi di lavoro pesanti.
Al contrario, la nuova mano implementata nel robot Atlas adotta un approccio pragmatico che privilegia la semplicità meccanica e la durabilità. Sebbene esteticamente possa sembrare grezza o ingombrante rispetto alle copie meccaniche stilizzate dell'anatomia umana, la sua architettura è concepita per resistere alle esigenze della produzione di massa in decine o centinaia di unità. Rinunciando all'obbligo di imitare la forma biologica, gli ingegneri di Boston Dynamics hanno ottimizzato la distribuzione degli sforzi, semplificato le catene cinematiche e ridotto i potenziali punti di guasto meccanico.
Questo cambiamento tecnico implica una separazione concettuale tra forma e funzione nella robotica mobile. Per decenni, l'imitazione della morfologia umana è stata considerata un requisito indispensabile per operare in ambienti progettati da e per le persone. Ciononostante, l'esperienza accumulata dimostra che gli effettori finali non hanno bisogno di avere una struttura anatomica identica a quella biologica per eseguire compiti di presa, trasporto o assemblaggio con efficacia industriale. Anzi, progetti alternativi possono superare la destrezza umana in specifici domini di carico e resistenza all'usura.
La transizione da prototipi di ricerca a prodotti scalabili richiede di ripensare i processi di produzione dei singoli pezzi robotici. Una mano complessa con centinaia di parti mobili lavorate con tolleranze microscopiche è incompatibile con linee di montaggio ad alto volume. Il nuovo design di Atlas punta verso componenti più facili da integrare, calibrare e sostituire, riducendo drasticamente i costi di manutenzione operativa durante il ciclo di vita del robot negli impianti industriali.
Allo stesso modo, l'integrazione del controllo di forza e tatto beneficia di una struttura meno sovraccarica. Con meno articolazioni ridondanti e una maggiore rigidità torsionale, gli algoritmi di controllo del comportamento robotico possono interpretare con maggiore precisione il feedback dei sensori senza il rumore indotto dalla flessione di strutture eccessivamente delicate. Ciò si traduce in una manipolazione più prevedibile e sicura quando si interagisce con oggetti pesanti o dalla geometria irregolare.
In ultima analisi, l'ingegneria di questa nuova mano dimostra che la maturità di una tecnologia si misura dalla sua capacità di risolvere problemi pratici di affidabilità e costo, piuttosto che dalla sua abilità nel generare stupore visivo. Mentre i design iperrealistici continueranno ad avere uno spazio nella ricerca avanzata e nell'esplorazione dei limiti concettuali, l'applicazione industriale di massa richiede un'indiscussa robustezza fisica.
| Caratteristica | Mani Antropomorfe Tradizionali | Nuovo Design Industriale di Atlas |
|---|---|---|
| Approccio principale | Imitazione anatomica ed estetica | Affidabilità, robustezza e producibilità |
| Complessità meccanica | Molto alta (molteplici articolazioni e attuatori) | Ottimizzata per ridurre i punti di guasto |
| Scalabilità della produzione | Bassa (componenti fragili e costosi) | Alta (orientata alla produzione di massa) |
| Ambiente operativo ottimale | Laboratori, ricerca e dimostrazioni | Ambienti industriali reali e linee di produzione |
| Resistenza all'usura | Limitata dalla fragilità strutturale | Alta tolleranza a cicli di lavoro continui |
3. Impatto sull'Industria e Conseguenze sul Mercato
La decisione di dare priorità alla fattibilità industriale rispetto all'imitazione umana in un componente così critico come la mano del robot Atlas invia un segnale inequivocabile all'intero ecosistema della robotica umanoide. Negli ultimi anni, il mercato è stato dominato da una corsa agli armamenti estetica, in cui numerose startup facevano a gara per mostrare robot capaci di compiere azioni delicate con mani dall'aspetto quasi organico. Questo approccio pubblicitario ha generato aspettative elevate, ma ha anche mascherato le difficoltà insostenibili associate alla durabilità di tali sistemi.
Per le aziende che pianificano di integrare l'automazione umanoide nelle loro catene di approvvigionamento, nei magazzini o negli impianti di assemblaggio, la priorità assoluta non è l'eleganza visiva del robot, bensì il ritorno sull'investimento e la continuità operativa. Un robot che si ferma frequentemente a causa di guasti ai suoi delicati effettori terminali rappresenta una passività finanziaria inaccettabile. Offrendo una mano progettata specificamente per essere resistente e redditizia su scala, vengono eliminate le barriere critiche per l'adozione commerciale di massa.
Questo cambiamento strategico si ripercuote anche sulla catena di approvvigionamento dei componenti robotici specializzati. La produzione di attuatori, riduttori e sensori adattati a forme non umane ma altamente efficienti apre nuove opportunità per i fornitori industriali tradizionali. Invece di dipendere da meccanismi iper-personalizzati e artigianali, l'industria può avanzare verso componenti standardizzati che riducono il costo unitario globale dei robot umaniidi.
Inoltre, le aziende di software per il controllo del comportamento robotico dovranno adattarsi a questa transizione. Gli algoritmi addestrati per gestire geometrie di mani altamente complesse e ridondanti dovranno essere riorientati verso effettori più diretti, ottimizzando la pianificazione delle traiettorie e la forza di presa per configurazioni meccaniche semplificate ma estremamente potenti.
4. Prospettive di Mercato
Il consenso tra gli analisti del settore industriale indica che la robotica umanoide ha superato la sua fase puramente speculativa per entrare nel terreno della validazione economica. Gli esperti sottolineano che la progettazione di hardware robotico è sempre stata un esercizio di equilibrio implacabile tra le prestazioni idealizzate e i limiti fisici della produzione. Cercare di replicare la perfezione biologica della mano umana attraverso motori e cavi in miniatura si è rivelato un vicolo cieco economico per la produzione di massa.
Da una prospettiva strategica, l'evoluzione osservata nel design di Atlas suggerisce che la forma fisica dei robot negli ambienti industriali tenderà ad allontanarsi dall'anatomia umana ogni volta che la funzione lo richiederà. Proprio come i veicoli autonomi non imitano la camminata degli animali, i robot quadrupedi o bipedi destinati al lavoro pesante adottano morfologie ottimizzate per l'efficienza energetica e la stabilità strutturale. Le mani non fanno eccezione a questa regola di design funzionale.
Si raccomanda alle organizzazioni che valutano l'incorporazione di robot umanoidi nelle loro operazioni di adottare un criterio di selezione basato su metriche di affidabilità operativa, come il tempo medio tra i guasti, anziché lasciarsi guidare da dimostrazioni di destrezza in ambienti controllati. La maturità di un fornitore si dimostra nella sua capacità di garantire che l'hardware possa funzionare per migliaia di ore senza interventi di manutenzione imprevisti.
5. Tabella di Marcia Futura e Previsioni
A breve termine, è probabile assistere a una polarizzazione nel mercato della robotica umanoide. Da un lato, le aziende focalizzate sulla ricerca accademica e sulle dimostrazioni concettuali continueranno a puntare su mani iper-mimesiche per esplorare i limiti della destrezza fine. D'altro canto, i produttori orientati al mercato industriale di massa seguiranno la via della semplificazione e della robustezza strutturale, privilegiando la durabilità rispetto alla somiglianza anatomica.
A medio termine, nei prossimi tre-cinque anni, si prevede che le diffusioni commerciali di robot umanoidi in magazzini e stabilimenti di produzione si orienteranno in modo schiacciante verso design di effettori finali pragmatici e modulari. La capacità di sostituire rapidamente strumenti o mani specializzate in base al compito richiesto supererà la necessità di disporre di una mano universale fragile.
A lungo termine, la convergenza tra intelligenza artificiale e robotica fisica consentirà ai sistemi operativi dei robot di compensare qualsiasi limitazione morfologica tramite strategie di manipolazione adattative. Il software imparerà a utilizzare strumenti e superfici di contatto non convenzionali con un'efficacia che renderà irrilevante la necessità di replicare fedelmente l'anatomia umana.
6. Conclusione e Valutazione del Robot Atlas e del suo Nuovo Design
La ridiprogettazione della mano del robot Atlas rappresenta un traguardo fondamentale che va ben oltre la semplice sostituzione di componenti meccanici, segnando la maturazione definitiva della robotica umanoide verso i rigorosi standard della produzione industriale di massa. Abbandonando il vicolo cieco dell'imitazione anatomica fragile, Boston Dynamics stabilisce un precedente tecnico sulla primazia dell'affidabilità, della durabilità e dell'efficienza dei costi rispetto alla mera estetica antropomorfa in ambienti ad alta esigibilità operativa.
Questa evoluzione consolida il passaggio dal laboratorio alla catena di montaggio reale, dimostrando che il futuro dell'automazione avanzata risiede nell'architettura funzionale orientata ai risultati e non nel mimetismo biologico. Con questa mossa strategica, il robot Atlas ridefinisce i parametri di adozione commerciale per il settore, costringendo l'intera industria a rivalutare le proprie priorità di design a favore della robustezza fisica e della redditività a lungo termine.



