
 Español
 English
 Français
 Português
 Deutsch
 Italiano
A nova mão do robô Atlas desafia os designs antropomórficos: o fim da estética humana na robótica industrial?
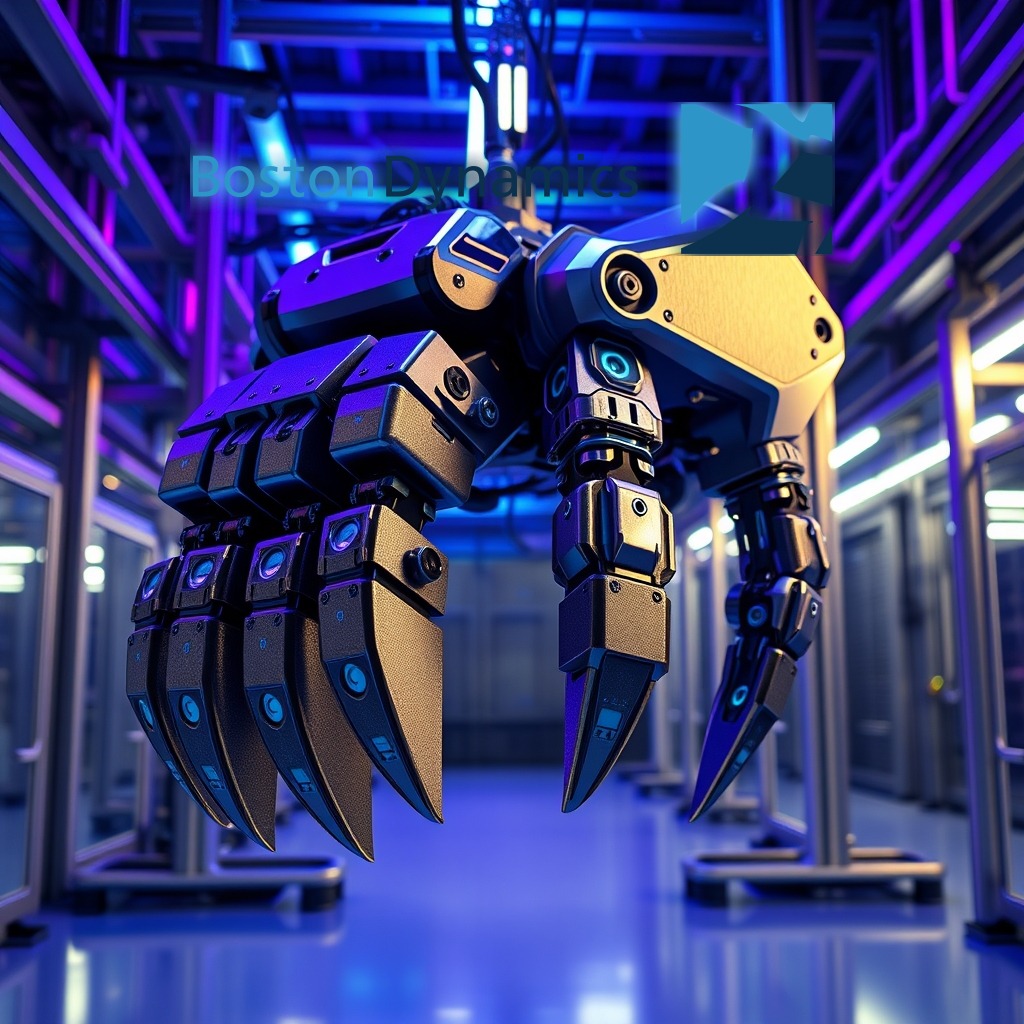 Gerada por IA
1. Contexto e Destaques
A indústria da robótica humanóide encontra-se numa encruzilhada filosófica e de engenharia. Durante anos, os laboratórios de investigação e as empresas emergentes priorizaram a criação de mãos artificiais que imitam com precisão impressionante a anatomia, a flexibilidade e a aparência das mãos humanas. Estes apêndices estilizados, embora capazes de realizar proezas de manipulação que roçam a ficção científica em ambientes controlados, arrastram uma vulnerabilidade estrutural endémica. Hoje, a Boston Dynamics marcou um ponto de viragem ao anunciar um redesenho completo da mão para o seu robô Atlas, abandonando a ilusão antropomórfica em favor de uma arquitetura industrial robusta, fiável e orientada para a produção em massa.
Este movimento transforma perguntas que antes eram ignoradas em prioridades absolutas: como se pode construir um efetuador final que satisfaça as necessidades operativas da automação industrial, mantendo ao mesmo tempo um custo de produção eficiente e uma resistência a longo prazo? Enquanto os designs anteriores de três dedos do robô Atlas permitiam operações sobre-humanas, mas estavam limitados a ambientes de investigação, a nova iteração procura cruzar a fronteira em direção ao mundo real. Para as empresas que avaliam a adoção da automação avançada, esta mudança de paradigma redefinifica as expectativas sobre o que deve ser um robô comercializável.
Este relatório de investigação analisa os compromissos subjacentes no design de efetuadores robóticos, contrasta a estética com a funcionalidade industrial e examina as implicações económicas e estratégicas de fabricar hardware capaz de sobreviver às duras condições da manufatura e da logística global, distanciando-se das meras demonstrações tecnológicas de laboratório.
2. Análise Técnica Profunda
O design de uma mão robótica representa um dos compromissos mais implacáveis da engenharia moderna. Como aponta a própria experiência no setor, não existe uma solução perfeita: cada decisão de design exige sacrificar algo. Ao tentar comprimir os atuadores, os sensores de força, a fiação e os mecanismos de transmissão necessários para replicar a funcionalidade completa de uma mão humana dentro de um fator de forma idêntico, os engenheiros enfrentam um beco sem saída físico que resulta em componentes extremamente frágeis, proibitivamente caros, ou ambos os fatores simultaneamente.
As mãos altamente humanoides que povoam os catálogos de numerosas empresas de robótica atuais geram fascinação. Ver essas máquinas manipulando objetos com uma graça esbelta e movimentos fluidos é uma conquista técnica indubitável. No entanto, esse desempenho excepcional costuma se limitar a demonstrações controladas. No mundo real, onde a poeira, as vibrações, os impactos e os ciclos de trabalho contínuos de 24 horas colocam o hardware à prova, essas estruturas complexas falham com demasiada frequência. A miniaturização extrema dos componentes internos compromete a dissipação térmica e a resistência mecânica diante de cargas de trabalho pesadas.
Em contraste, a nova mão implementada no robô Atlas adota uma abordagem pragmática que prioriza a simplicidade mecânica e a durabilidade. Embora esteticamente possa parecer tosca ou aparatosa em comparação com as cópias mecânicas estilizadas da anatomia humana, sua arquitetura está concebida para suportar as exigências da produção em massa em dezenas ou centenas de unidades. Ao prescindir da obrigação de imitar a forma biológica, os engenheiros da Boston Dynamics otimizaram a distribuição de esforços, simplificaram as cadeias cinemáticas e reduziram os pontos potenciais de falha mecânica.
Essa mudança técnica implica uma separação conceitual entre a forma e a função na robótica móvel. Durante décadas, a imitação da morfologia humana foi considerada um requisito indispensável para operar em ambientes projetados por e para pessoas. No entanto, a experiência acumulada demonstra que os efetores finais não precisam ter cinco dedos separados nem uma palma flexível para executar tarefas de fixação, transporte ou montagem com eficácia industrial. De fato, designs alternativos podem superar a destreza humana em domínios específicos de carga e resistência ao desgaste.
A transição de protótipos de pesquisa para produtos escaláveis exige repensar os processos de fabricação das próprias peças robóticas. Uma mão complexa com centenas de peças móveis usinadas com tolerâncias microscópicas é incompatível com linhas de montagem de alto volume. O novo design do Atlas aponta para componentes mais fáceis de integrar, calibrar e substituir, reduzindo drasticamente os custos de manutenção operacional durante o ciclo de vida do robô em instalações industriais.
Da mesma forma, a integração do controle de força e tato se beneficia de uma estrutura menos sobrecarregada. Com menos articulações redundantes e maior rigidez torsional, os algoritmos de controle de comportamento robótico podem interpretar com maior precisão o feedback dos sensores sem o ruído induzido pela flexão de estruturas excessivamente delicadas. Isso se traduz em uma manipulação mais previsível e segura ao interagir com objetos pesados ou de geometria irregular.
Em última análise, a engenharia desta nova mão demonstra que a maturidade de uma tecnologia é medida por sua capacidade de resolver problemas práticos de confiabilidade e custo, mais do que por sua habilidade de gerar espanto visual. Enquanto os designs hiper-realistas continuarão tendo espaço na pesquisa avançada e na exploração de limites conceituais, a aplicação industrial massiva demanda uma robustez física inquestionável.
| Característica | Mãos Antropomórficas Tradicionais | Novo Design Industrial do Atlas |
|---|---|---|
| Foco principal | Imitação anatômica e estética | Confiabilidade, robustez e capacidade de fabricação |
| Complexidade mecânica | Muito alta (múltiplas articulações e atuadores) | Otimizada para reduzir pontos de falha |
| Escalabilidade de produção | Baixa (componentes frágeis e dispendiosos) | Alta (voltada para a produção em massa) |
| Ambiente de operação ideal | Laboratórios, pesquisa e demonstrações | Ambientes industriais reais e linhas de produção |
| Resistência ao desgaste | Limitada pela fragilidade estrutural | Alta tolerância a ciclos de trabalho contínuos |
3. Impacto na Indústria e Consequências no Mercado
A decisão de priorizar a viabilidade industrial sobre a mimetização humana em um componente tão crítico como a mão do robô Atlas envia uma mensagem inequívoca a todo o ecossistema da robótica humanoide. Durante os últimos anos, o mercado tem sido dominado por uma corrida armamentista estética, onde inúmeras startups competiam para exibir robôs capazes de realizar ações delicadas com mãos de aparência quase orgânica. Essa abordagem publicitária gerou expectativas elevadas, mas também mascarou as dificuldades insustentáveis associadas à durabilidade desses sistemas.
Para as empresas que planejam integrar a automação humanoide em suas cadeias de suprimentos, armazéns ou plantas de montagem, a prioridade absoluta não é a elegância visual do robô, mas sim o retorno sobre o investimento e a continuidade operacional. Um robô que para com frequência devido a falhas em seus delicados efetores finais representa um passivo financeiro inaceitável. Ao oferecer uma mão projetada especificamente para ser resistente e econômica em escala, barreiras críticas para a adoção comercial em massa são eliminadas.
Essa mudança estratégica também impacta a cadeia de suprimentos de componentes robóticos especializados. A fabricação de atuadores, redutores e sensores adaptados a formas não humanas, porém altamente eficientes, abre novas oportunidades para os fornecedores industriais tradicionais. Em vez de depender de mecanismos hiperpersonalizados e artesanais, a indústria pode avançar em direção a componentes padronizados que reduzem o custo unitário global dos robôs humanoides.
Da mesma forma, as empresas de software de controle de comportamento robótico precisarão se adaptar a essa transição. Os algoritmos treinados para lidar com geometrias de mãos altamente complexas e redundantes terão que ser reorientados para efetores mais diretos, otimizando o planejamento de trajetórias e a força de preensão para configurações mecânicas simplificadas, mas extremamente potentes.
4. Perspetivas de Mercado
O consenso entre os analistas do setor industrial indica que a robótica humanoide superou a sua fase puramente especulativa para entrar no terreno da validação económica. Os especialistas apontam que o design de hardware robótico sempre foi um exercício de equilíbrio implacável entre o desempenho idealizado e as limitações físicas do fabrico. Tentar replicar a perfeição biológica da mão humana através de motores e cabos em miniatura provou ser um beco sem saída económico para a produção em massa.
A partir de uma perspetiva estratégica, a evolução observada no design do Atlas sugere que a forma física dos robôs em ambientes industriais tenderá a afastar-se da anatomia humana sempre que a função o exija. Assim como os veículos autónomos não imitam a marcha dos animais, os robôs quadrúpedes ou bípedes destinados ao trabalho pesado adotam morfologias otimizadas para a eficiência energética e a estabilidade estrutural. As mãos não são exceção a esta regra de design funcional.
Recomenda-se às organizações que avaliam a incorporação de robôs humanoides nas suas operações que adotem um critério de seleção baseado em métricas de fiabilidade operacional (como o tempo médio entre falhas) em vez de se deixarem guiar por demonstrações de destreza em ambientes controlados. A maturidade de um fornecedor demonstra-se na sua capacidade de garantir que o hardware possa operar durante milhares de horas sem intervenções de manutenção imprevistas.
5. Próximos Passos
A curto prazo, é provável que testemunhemos uma polarização no mercado de robótica humanóide. Por um lado, as empresas focadas em pesquisa acadêmica e demonstrações conceituais continuarão a apostar em mãos hiper-miméticas para explorar os limites da destreza fina. Por outro lado, os fabricantes voltados para o mercado industrial de massa seguirão o caminho da simplificação e da robustez estrutural, priorizando a durabilidade em detrimento da semelhança anatômica.
A médio prazo, entre os próximos três e cinco anos, espera-se que as implementações comerciais de robôs humanóides em armazéns e plantas de fabricação se inclinem esmagadoramente para designs de efetores finais pragmáticos e modulares. A capacidade de trocar rapidamente ferramentas ou mãos especializadas de acordo com a tarefa exigida superará a necessidade de ter uma mão universal frágil.
A longo prazo, a convergência entre inteligência artificial e robótica física permitirá que os sistemas operacionais dos robôs compensem quaisquer limitações morfológicas por meio de estratégias de manipulação adaptativas. O software aprenderá a usar ferramentas e superfícies de contato não convencionais com uma eficácia que tornará irrelevante a necessidade de replicar fielmente a anatomia humana.
6. Conclusão e Avaliação do Robô Atlas e do seu Novo Design
O redesign da mão do robô Atlas representa um marco fundamental que transcende a mera atualização de componentes mecânicos, marcando a maturação definitiva da robótica humanoide em direção aos padrões rigorosos da produção industrial em massa. Ao abandonar o beco sem saída da imitação anatómica frágil, a Boston Dynamics estabelece um precedente técnico sobre a primazia da fiabilidade, da durabilidade e da eficiência de custos face à mera estética antropomórfica em ambientes de alta exigência operativa.
Esta evolução consolida a transição do laboratório para a linha de montagem real, demonstrando que o futuro da automação avançada reside na arquitetura funcional orientada para resultados e não no mimetismo biológico. Com este movimento estratégico, o robô Atlas redefinição os parâmetros de adoção comercial para o setor, obrigando toda a indústria a reavaliar as suas prioridades de design em favor da robustez física e da rentabilidade a longo prazo.

